
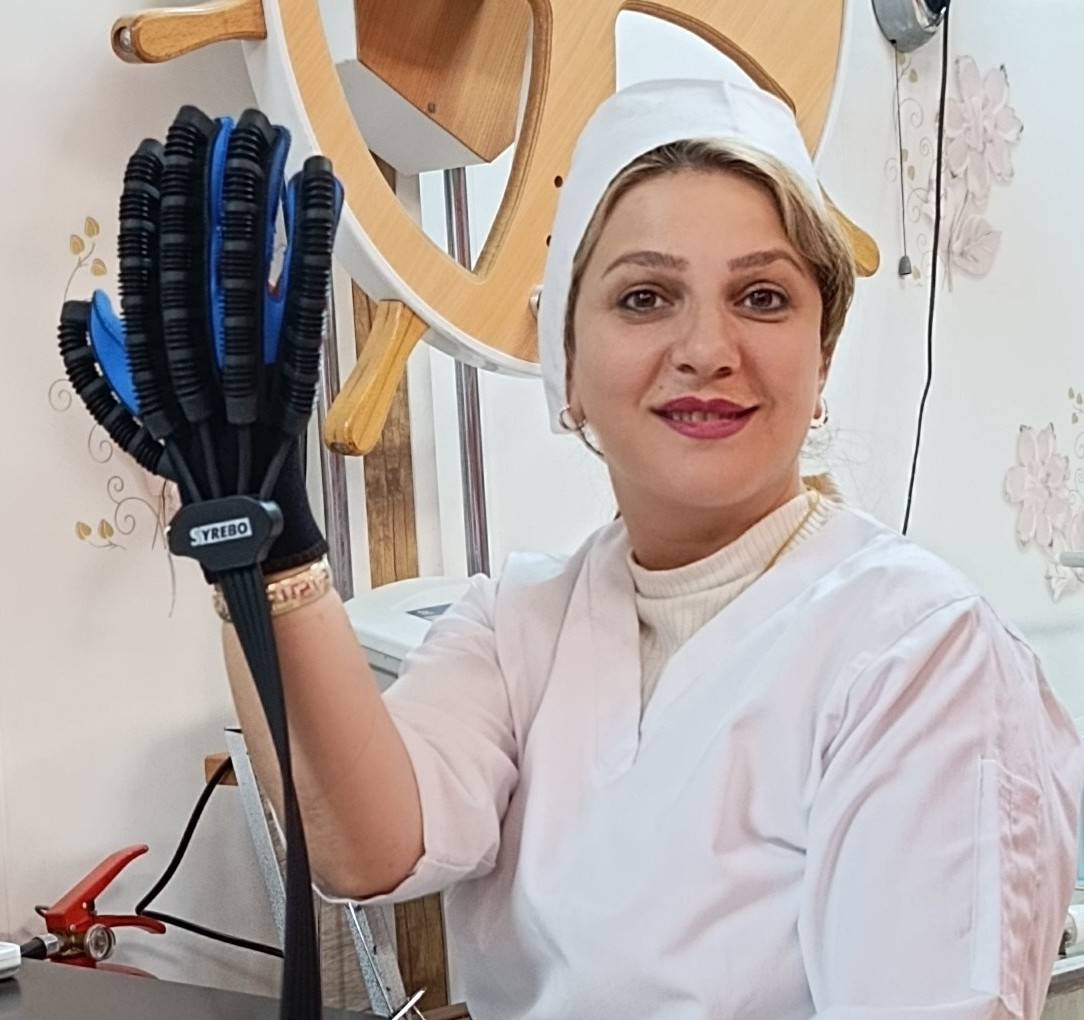
دستکش رباتیک چیست و چگونه به حرکت دوباره انگشتان کمک میکند؟
دستها یکی از مهمترین اعضای بدن برای انجام فعالیتهای روزمره هستند. انجام کارهایی مانند گرفتن اشیا، نوشتن، لباس پوشیدن، غذا خوردن و حتی انجام سادهترین فعالیتهای شخصی، به هماهنگی دقیق عضلات، تاندونها، مفاصل و اعصاب دست وابسته است.
شکستگی استخوانهای انگشتان و مچ دست، پارگی تاندونهای خمکننده (فلکسور) و بازکننده (اکستانسور) انگشتان و همچنین جراحیهای ترمیمی دست، ممکن است باعث محدودیت قابلتوجه حرکات انگشتان شوند.
پس از آسیب یا جراحی، گاهی بیمار به دلیل درد، تورم، خشکی مفاصل، چسبندگی تاندونها و ضعف عضلات، قادر به خم و صاف کردن کامل انگشتان خود نیست. در چنین شرایطی، فیزیوتراپی و توانبخشی تخصصی دست نقش مهمی در بازگشت تدریجی عملکرد اندام فوقانی دارند.
یکی از فناوریهای جدید مورد استفاده در توانبخشی دست، دستکش رباتیک (Robotic Rehabilitation Glove) است؛ دستگاهی پوشیدنی که با کمک مکانیزم حرکتی خود، امکان اجرای حرکات کنترلشده انگشتان را فراهم میکند.
در فیزیوتراپی یاس، از این دستگاه در کنار سایر روشهای درمانی و تمرینات تخصصی درمانی ،الکتروتراپی،درمان دستی برای کمک به بازآموزی حرکتی و بهبود دامنه حرکتی انگشتان بیماران واجد شرایط استفاده میشود.
عملکرد دستکش رباتیک چگونه است؟
دستکش رباتیک با قرار گرفتن روی دست بیمار، به حرکت دادن انگشتان کمک میکند. در حالت پسیو (Passive)، دستگاه بدون نیاز به انقباض فعال عضلات توسط بیمار، حرکت خم و صاف شدن انگشتان را به شکل کنترلشده انجام میدهد.
بسته به مدل دستگاه، حرکت انگشتان میتواند بهصورت همزمان یا با الگوی مشخص و تنظیمشده انجام شود.
در بیمارانی که به دلیل درد، ضعف عضلانی یا خشکی مفاصل توانایی حرکت فعال انگشتان را ندارند، این قابلیت میتواند امکان انجام حرکات تکرارشونده و کنترلشده را فراهم کند.
از نظر مفهوم درمانی، عملکرد این دستگاه تا حدودی مشابه دستگاه CPM زانو (Continuous Passive Motion) است؛ همان دستگاهی که پس از برخی جراحیهای زانو برای حرکت دادن غیرفعال و کنترلشده مفصل استفاده میشود.
با این تفاوت که دستکش رباتیک برای مفاصل و حرکات ظریف انگشتان دست طراحی شده است.
دستکش رباتیک چه کاربردهایی در فیزیوتراپی دارد؟
این دستگاه میتواند در برنامه توانبخشی برخی از بیماران با محدودیت حرکتی دست، بهعنوان یک ابزار کمکی مورد استفاده قرار گیرد.
۱. توانبخشی پس از شکستگی انگشتان دست
شکستگی استخوانهای انگشتان ممکن است پس از دوره بیحرکتی و استفاده از آتل یا گچ، باعث خشکی مفاصل و کاهش دامنه حرکتی شود.
بسیاری از بیماران پس از جوش خوردن شکستگی، همچنان در خم و صاف کردن انگشتان خود مشکل دارند.
در صورت تأیید پزشک و اطمینان از پایداری شکستگی، استفاده از حرکات کنترلشده و غیرفعال با کمک دستکش رباتیک میتواند بخشی از برنامه بازگرداندن دامنه حرکتی انگشتان باشد.
۲. توانبخشی پس از شکستگی مچ دست
شکستگی مچ دست، بهویژه شکستگی انتهای استخوان رادیوس، ممکن است پس از جراحی یا بیحرکتی طولانیمدت، موجب خشکی مفاصل، تورم و محدودیت حرکات انگشتان شود.
در این بیماران، گاهی با وجود بهبود وضعیت استخوان، حرکت انگشتان همچنان محدود باقی میماند.
دستکش رباتیک میتواند در صورت مناسب بودن شرایط بیمار، برای کمک به حرکت غیرفعال انگشتان و تکمیل برنامه توانبخشی مورد استفاده قرار گیرد.
البته این دستگاه جایگزین تمرینات اختصاصی مچ دست و سایر مداخلات فیزیوتراپی نیست.
۳. توانبخشی پس از جراحی ترمیم تاندونهای فلکسور (خم کننده انگشت)
تاندونهای فلکسور مسئول خم کردن انگشتان هستند. پارگی این تاندونها ممکن است در اثر بریدگی، ضربه یا آسیبهای ورزشی ایجاد شود و در بسیاری از موارد به جراحی ترمیمی نیاز دارد.
پس از جراحی، به دلیل آسیب بافتی، تورم، ایجاد بافت اسکار و احتمال چسبندگی تاندون، بیمار ممکن است در خم کردن انگشتان دچار محدودیت شود.
توانبخشی این بیماران نیازمند برنامهای دقیق و مرحلهبندیشده است.
حرکات غیرفعال و کنترلشده در برخی پروتکلهای توانبخشی تاندون فلکسور جایگاه دارند؛ اما زمان شروع، دامنه حرکت و میزان مجاز حرکت باید بر اساس نوع ترمیم و دستور جراح تعیین شود.
دستکش رباتیک در بیماران منتخب میتواند به اجرای حرکات کنترلشده کمک کند، اما نباید باعث کشش بیش از حد یا وارد شدن فشار غیرمجاز به تاندون ترمیمشده شود.
۴. توانبخشی پس از پارگی و ترمیم تاندونهای اکستانسور (باز کننده انگشت)
تاندونهای اکستانسور وظیفه صاف کردن انگشتان را بر عهده دارند. آسیب یا پارگی این تاندونها ممکن است باعث ناتوانی در باز کردن کامل انگشتان شود.
پس از جراحی ترمیم تاندونهای اکستانسور نیز احتمال خشکی مفاصل، کاهش لغزندگی تاندون و محدودیت حرکتی وجود دارد.در این بیماران، با توجه به محل آسیب، نوع جراحی و مرحله ترمیم، ممکن است حرکات غیرفعال یا فعال کنترلشده در برنامه توانبخشی قرار بگیرند.
دستکش رباتیک میتواند در صورت تجویز و تأیید تیم درمان، به انجام حرکات برنامهریزیشده انگشتان کمک کند.
۵. کاهش خشکی مفاصل و محدودیت دامنه حرکتی
بیحرکتی طولانیمدت، آسیب بافتهای اطراف مفصل و ایجاد چسبندگی میتوانند باعث کاهش دامنه حرکتی انگشتان شوند.
حرکات تکرارشونده و کنترلشده، در صورت مجاز بودن، میتوانند بخشی از برنامه مدیریت خشکی مفاصل و حفظ یا بهبود تدریجی دامنه حرکتی باشند.
دستکش رباتیک با فراهم کردن امکان حرکت غیرفعال، به درمانگر کمک میکند تا این بخش از برنامه توانبخشی را به شکل منظمتری اجرا کند.
مزایای استفاده از دستکش رباتیک در فیزیوتراپی
با توجه به نوع دستگاه و شرایط بیمار، استفاده از دستکش رباتیک میتواند مزایای زیر را در برنامه توانبخشی داشته باشد:
- فراهم کردن حرکت غیرفعال انگشتان بدون نیاز به انقباض فعال عضلات
- کمک به اجرای حرکات تکرارشونده و کنترلشده
- کمک به حفظ یا بهبود تدریجی دامنه حرکتی مفاصل
- فراهم کردن امکان تمرین برای بیمارانی که در شروع درمان توانایی حرکت فعال محدودی دارند
- کمک به تکمیل برنامه فیزیوتراپی پس از آسیبها و جراحیهای دست
- کاهش وابستگی به اجرای دستی تمام حرکات تکراری توسط درمانگر
البته میزان دستیابی به این مزایا به نوع آسیب، وضعیت ترمیم بافتها، مدل دستگاه و برنامه درمانی بیمار بستگی دارد.
آیا دستکش رباتیک بهتنهایی برای درمان محدودیت حرکتی انگشتان کافی است؟
خیر. دستکش رباتیک یک ابزار کمکی در توانبخشی است و بهتنهایی جایگزین فیزیوتراپی تخصصی دست نمیشود.
برای دستیابی به بهترین نتیجه، معمولاً لازم است این روش در کنار سایر مداخلات متناسب با شرایط بیمار قرار بگیرد؛ از جمله:
- تمرینات تخصصی دامنه حرکتی انگشتان و مچ دست
- تمرینات لغزش تاندون (Tendon Gliding Exercises)
- درمان ادم و کنترل تورم
- تکنیکهای مناسب بافت نرم و مدیریت اسکار
- تمرینات تقویت عضلات در زمان مناسب
- بازآموزی عملکردی و تمرین فعالیتهای روزمره
انتخاب روش درمانی باید پس از ارزیابی دقیق وضعیت مفاصل، تاندونها، عضلات و میزان پیشرفت ترمیم انجام شود.
آیا استفاده از دستکش رباتیک پس از جراحی تاندون برای همه بیماران مجاز است؟
خیر. این موضوع یکی از مهمترین نکات در استفاده از این فناوری است.
پس از جراحی ترمیم تاندونهای فلکسور و اکستانسور، بافت ترمیمشده در هفتههای ابتدایی به مراقبت ویژه نیاز دارد. حرکت نامناسب، دامنه بیش از حد یا اعمال نیروی غیرمجاز ممکن است به محل ترمیم آسیب وارد کند.
بنابراین، استفاده از دستکش رباتیک باید با رعایت موارد زیر انجام شود:
- تأیید جراح و هماهنگی با پروتکل توانبخشی
- مشخص بودن نوع و محل آسیب تاندون
- تنظیم دامنه و شدت حرکت متناسب با شرایط بیمار توسط فیزیوتراپیست
- توجه به درد، تورم و واکنش بافتها
- توقف حرکت در صورت بروز علائم هشداردهنده
در برخی مراحل پس از جراحی، حرکت فعال کنترلشده اهمیت بیشتری دارد و حرکت کاملاً غیرفعال ممکن است برای بیمار مناسب نباشد. به همین دلیل، ارزیابی و نظارت فیزیوتراپیست ضروری است.
استفاده از دستکش رباتیک در فیزیوتراپی یاس
در فیزیوتراپی یاس، باور ما این است که بازگشت عملکرد دست پس از آسیب یا جراحی، نیازمند درمانی دقیق، تدریجی و متناسب با شرایط هر بیمار است.
به همین دلیل، در کنار روشهای متداول فیزیوتراپی و تمرینات تخصصی توانبخشی دست، از دستکش رباتیک که روشی بسار مدرن و جدیدی میباشد برای کمک به اجرای حرکات غیرفعال و کنترلشده انگشتان در بیماران واجد شرایط استفاده میکنیم.
این دستگاه بهویژه برای بیمارانی که پس از شکستگی انگشتان یا مچ دست و همچنین جراحی ترمیم تاندونهای دست، با محدودیت حرکتی مواجه هستند، میتواند ابزار کمکی مفیدی در مسیر درمانی و توانبخشی باشد.
هدف ما فقط حرکت دادن انگشتان نیست؛ بلکه کمک به بازگشت تدریجی تواناییهای حرکتی و عملکردی دست برای انجام فعالیتهای روزمره است.
